

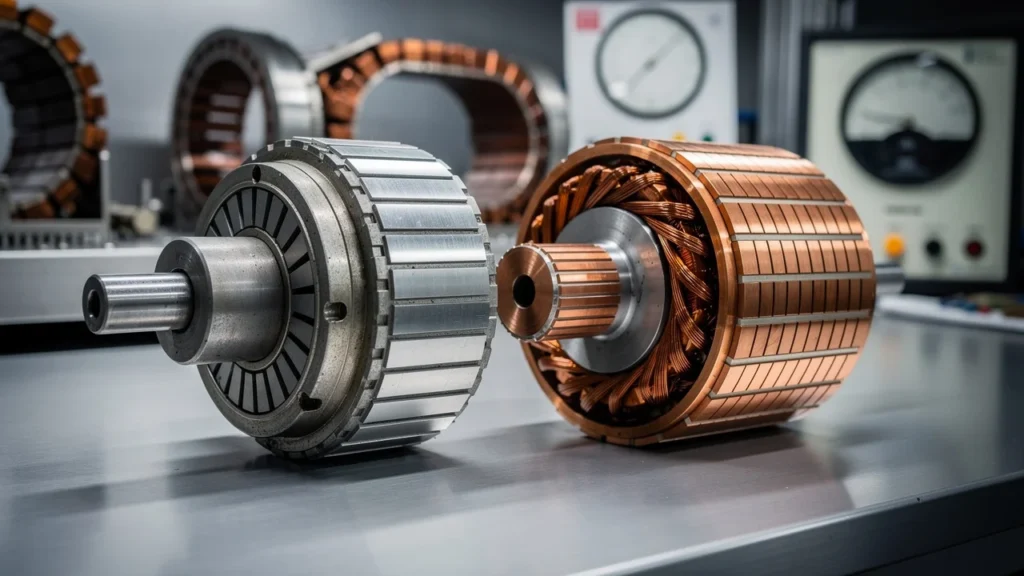
Les moteurs électriques représentent près de 45 % de la consommation mondiale d’électricité, ce qui rend le choix entre moteur synchrone et asynchrone très concret dès qu’un atelier, une pompe, un convoyeur ou une machine tournante entre en jeu. Derrière deux technologies proches en apparence, quatre écarts changent le budget, le rendement, la maintenance et la qualité du mouvement.
| Critère | Moteur synchrone | Moteur asynchrone | Quand choisir ? |
|---|---|---|---|
| Vitesse | Fixe et liée à la fréquence (ex: 1500 tr/min pour 4 pôles sur 50 Hz) | Légèrement inférieure à la fréquence (glissement 1-5%) | Synchrone pour vitesse stable ; asynchrone si variation acceptable |
| Rendement | Élevé (surtout avec aimants permanents) ; bon à charge partielle | Bon (classes IE3/IE4) mais pertes rotor et chaleur | Synchrone pour usage continu > 6000 h/an ; asynchrone pour usage ponctuel |
| Coût achat & exploitation | Plus cher à l’achat (aimants/moteur dédié) ; coût global dépend de l’énergie économisée | Moins cher à l’achat ; coût d’énergie plus important sur longue durée | Asynchrone pour budget initial serré ; synchrone si facture électrique élevée |
| Maintenance | Dépend du type (aimants permanents = peu d’usure, mais risque de démagnétisation) ; nécessite compétence variateur | Simple et robuste (cage d’écureuil) ; maintenance classique bien maîtrisée | Asynchrone pour site isolé sans spécialiste ; synchrone pour usine équipée avec automatismes |
| Facteur de puissance | Très favorable, parfois réglable | Plus faible ; nécessite compensation possible | Synchrone pour améliorer la qualité électrique de l’installation |
| Applications typiques | Servomoteurs, robotique, machines de précision, traction, génératrices de réseau | Pompes, ventilateurs, convoyeurs, compresseurs, broyeurs | Asynchrone pour usage général ; synchrone pour contrôle fin ou haut rendement |
| Disponibilité & remplacement | Moins de références standard ; dépend du fabricant pour l’asservissement | Très large gamme ; pièces et moteurs standard faciles à trouver | Asynchrone pour remplacement rapide ; synchrone pour projet spécifique |
Moteur synchrone asynchrone : comprendre la différence sans jargon
Le débat moteur synchrone asynchrone repose d’abord sur une idée simple : la relation entre la vitesse du rotor et le champ magnétique tournant créé par le stator. Dans un moteur synchrone, le rotor tourne à la même vitesse que le champ magnétique. Dans un moteur asynchrone, le rotor tourne légèrement moins vite. Cet écart s’appelle le glissement.
Les deux technologies utilisent l’électricité pour produire un mouvement de rotation. Elles servent à entraîner des pompes, ventilateurs, compresseurs, broches, convoyeurs, machines-outils ou groupes de production. Leur différence ne se limite donc pas à un détail technique. Elle influence la précision de vitesse, la consommation électrique, le coût d’achat, la simplicité d’installation et les opérations de maintenance.
Le moteur synchrone suit exactement la vitesse du champ magnétique. Le moteur asynchrone a besoin d’un léger retard de rotation pour créer son couple.
En pratique, le moteur asynchrone est très répandu grâce à sa robustesse et à son prix. Le moteur synchrone s’impose quand la vitesse doit rester stable, quand le rendement énergétique devient prioritaire ou quand le pilotage fin du mouvement entre dans le cahier des charges.
Les 4 différences qui changent le choix entre moteur synchrone et asynchrone
1. La vitesse : constante en synchrone, avec glissement en asynchrone
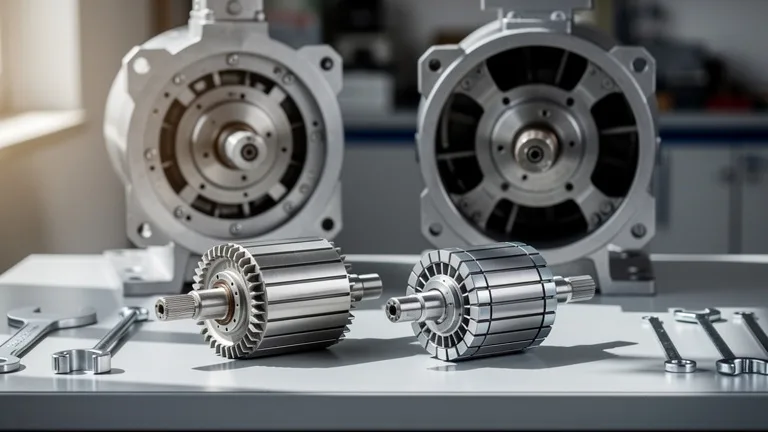
La première différence concerne la vitesse de rotation. Dans un moteur synchrone, la vitesse est liée directement à la fréquence du réseau ou du variateur et au nombre de pôles du moteur. Tant que le moteur reste synchronisé, il tourne à une vitesse fixe. La formule de référence est simple : vitesse synchrone = 60 × fréquence / nombre de paires de pôles.
Sur un réseau de 50 Hz, un moteur 2 pôles tourne théoriquement à 3000 tr/min, un moteur 4 pôles à 1500 tr/min et un moteur 6 pôles à 1000 tr/min. Le moteur synchrone suit cette vitesse, hors stratégie de pilotage par variateur.
Le moteur asynchrone fonctionne autrement. Son rotor ne rattrape jamais totalement le champ tournant. Il garde un retard de quelques pourcents, appelé glissement. Ce glissement permet l’induction du courant dans le rotor, donc la création du couple moteur. Sans glissement, un moteur asynchrone ne produirait plus de couple utile.
Un moteur asynchrone 4 pôles alimenté en 50 Hz n’affiche donc pas 1500 tr/min en charge, mais plutôt 1420 à 1480 tr/min selon sa conception, sa puissance et l’effort demandé. Plus la charge augmente, plus le glissement augmente. Cette variation reste souvent acceptable pour une pompe ou un ventilateur, mais elle devient gênante pour une application qui exige une vitesse très stable.
2. Le rendement : avantage au synchrone dans les usages exigeants
Le rendement mesure la part d’énergie électrique réellement transformée en énergie mécanique. Sur ce point, le moteur synchrone dispose souvent d’un avantage, surtout lorsqu’il utilise des aimants permanents ou une excitation optimisée. Il limite certaines pertes du rotor et garde de bonnes performances à charge partielle.
Le moteur asynchrone moderne atteint aussi de très bons niveaux de rendement, notamment avec les classes IE3 et IE4. Il reste performant dans de nombreuses installations industrielles. Mais son principe d’induction crée des pertes supplémentaires dans le rotor, liées au courant induit et au glissement. Ces pertes se transforment en chaleur.
FormationComment ajouter une nouvelle police dans Photoshop ?Le choix ne se résume pas au rendement indiqué sur la plaque signalétique. Il faut regarder le profil de fonctionnement : heures annuelles, charge moyenne, démarrages, variation de vitesse, température ambiante et coût du kWh. Un moteur moins cher à l’achat devient moins intéressant s’il tourne 6000 heures par an avec un rendement inférieur.
- Usage ponctuel : l’écart de rendement pèse moins dans le coût global.
- Usage continu : quelques points de rendement modifient fortement la facture électrique.
- Charge variable : le couple moteur-variateur compte autant que le moteur seul.
- Puissance élevée : les pertes thermiques et énergétiques deviennent un critère de sélection majeur.
3. Le coût : l’asynchrone reste souvent plus économique à l’achat
Le moteur asynchrone, surtout à cage d’écureuil, est apprécié pour son architecture simple. Il ne contient ni aimants permanents coûteux, ni système d’excitation complexe, ni électronique obligatoire dans les applications les plus basiques. Cette simplicité réduit le coût d’achat, facilite l’approvisionnement et simplifie le remplacement.
Le moteur synchrone demande souvent un investissement initial plus élevé. Les versions à aimants permanents utilisent des matériaux spécifiques. Les versions à rotor bobiné réclament une excitation. Les applications à vitesse variable nécessitent généralement un variateur adapté et un paramétrage soigné.
Le bon arbitrage se fait donc sur le coût total de possession, et non sur le prix catalogue. Ce coût intègre l’achat, l’installation, l’énergie consommée, les arrêts de production, les pièces de rechange, le rendement et la durée de vie. Dans une machine peu sollicitée, l’asynchrone garde souvent l’avantage. Dans une ligne qui tourne en continu, le synchrone devient plus attractif si les économies d’énergie compensent le surcoût.
4. La maintenance : robustesse simple contre pilotage plus technique
Le moteur asynchrone à cage d’écureuil a une réputation solide. Sa construction est robuste, avec peu d’éléments sensibles. Les interventions portent surtout sur les roulements, la ventilation, les connexions, l’isolement électrique et l’état mécanique de l’accouplement. Cette maintenance est bien maîtrisée par les équipes industrielles.
Le moteur synchrone varie davantage selon sa conception. Une version à aimants permanents limite les pièces d’usure et ne demande pas d’excitation externe. En revanche, elle impose une attention sur la température, le variateur, le risque de démagnétisation en conditions extrêmes et la procédure de démontage. Une version synchrone à rotor bobiné comporte un système d’excitation, avec des composants supplémentaires à surveiller.
Le niveau de compétence disponible sur site compte donc dans le choix. Une installation isolée, avec peu de maintenance spécialisée, favorise souvent l’asynchrone. Une usine équipée de variateurs, d’automatismes et de maintenance prédictive gère plus facilement un parc synchrone performant.
Tableau comparatif : moteur synchrone ou asynchrone selon les critères clés
| Critère | Moteur synchrone | Moteur asynchrone | Impact sur le choix |
|---|---|---|---|
| Vitesse | Alignée sur la vitesse du champ magnétique | Légèrement inférieure à cause du glissement | Le synchrone convient mieux aux vitesses stables et précises |
| Rendement | Souvent élevé, surtout avec aimants permanents | Bon à très bon selon la classe IE, avec pertes rotor | Le synchrone devient intéressant en fonctionnement long ou continu |
| Coût d’achat | Plus élevé dans beaucoup de configurations | Généralement plus abordable | L’asynchrone reste pertinent pour les budgets serrés et usages standards |
| Maintenance | Dépend du type d’excitation et du variateur | Simple, connue, robuste | L’asynchrone facilite la maintenance classique |
| Démarrage | Souvent associé à un variateur ou à un système de synchronisation | Possible en direct selon la puissance et le réseau | L’asynchrone offre une mise en œuvre simple sur applications basiques |
| Facteur de puissance | Très favorable, parfois réglable selon la technologie | Inférieur, nécessite parfois une compensation | Le synchrone aide à optimiser certaines installations électriques |
| Applications courantes | Servomoteurs, traction, machines précises, haut rendement | Pompes, ventilateurs, convoyeurs, compresseurs, machines générales | Le choix dépend du besoin réel, pas seulement de la technologie |
Le glissement du moteur asynchrone expliqué simplement
Champ tournant & rotor : d’où vient la différence
Le rotor suit-il exactement le champ magnétique du stator ?
Le rotor tourne à la même vitesse que le champ. La vitesse reste fixe et précise.
Le rotor reste légèrement en retard. Ce retard, le glissement, crée le courant induit et donc le couple.
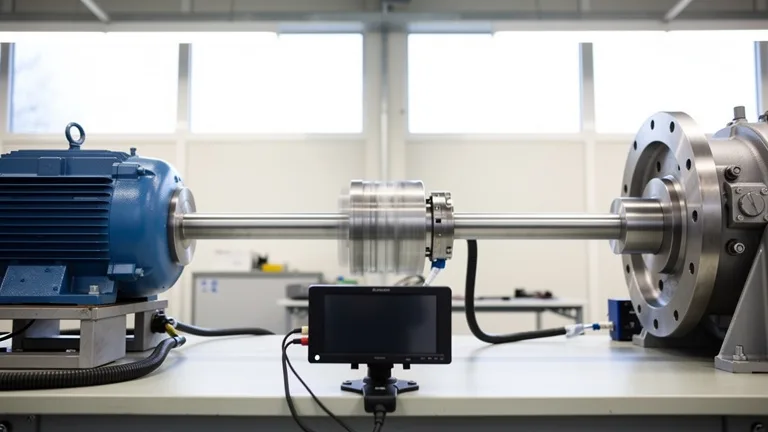
Le glissement est la clé pour comprendre le moteur asynchrone. Le stator crée un champ magnétique tournant. Ce champ induit un courant dans le rotor. Ce courant produit à son tour un champ magnétique qui génère le couple. Pour que l’induction existe, le rotor doit rester en retard par rapport au champ tournant.
Ce retard est exprimé en pourcentage. Un glissement de 2 % signifie que le rotor tourne 2 % moins vite que la vitesse synchrone théorique. Si la vitesse synchrone est de 1500 tr/min, la vitesse réelle sera proche de 1470 tr/min. Le chiffre exact dépend de la charge et de la conception du moteur.
Ce comportement donne au moteur asynchrone une grande souplesse. Il accepte les variations de charge et démarre avec une architecture relativement simple. En contrepartie, la vitesse varie légèrement et une partie de l’énergie est dissipée sous forme de chaleur dans le rotor.
Le rôle du variateur de fréquence dans le choix moteur synchrone asynchrone
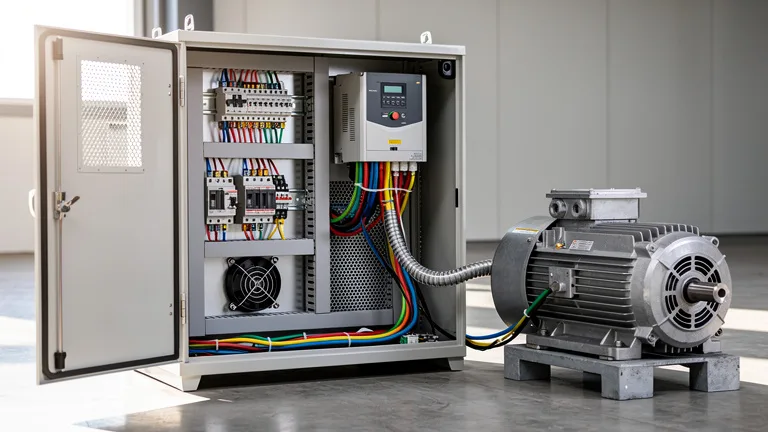
Le variateur de fréquence change fortement la comparaison. Il ajuste la fréquence et la tension envoyées au moteur pour contrôler sa vitesse, son couple et ses rampes de démarrage. Avec un variateur, un moteur asynchrone gagne en précision, consomme moins sur les charges variables et subit moins de contraintes mécaniques au démarrage.
Pour un moteur synchrone, le variateur est souvent au cœur du pilotage. Il maintient la synchronisation, gère le couple et exploite le rendement du moteur. Dans les systèmes à aimants permanents, il permet un contrôle précis avec une bonne densité de puissance.
Le variateur réduit donc l’écart pratique entre les deux technologies sur certaines applications. Mais il ne l’efface pas. Le moteur asynchrone conserve sa simplicité et sa tolérance. Le moteur synchrone conserve son avantage en rendement, en précision et en compacité dans les architectures adaptées.
Avec un variateur, la vraie question n’est plus seulement le type de moteur. Elle devient : quel couple moteur-variateur offre le meilleur compromis entre rendement, précision, coût et maintenance ?
Choisir selon l’usage réel : les cas où chaque moteur prend l’avantage
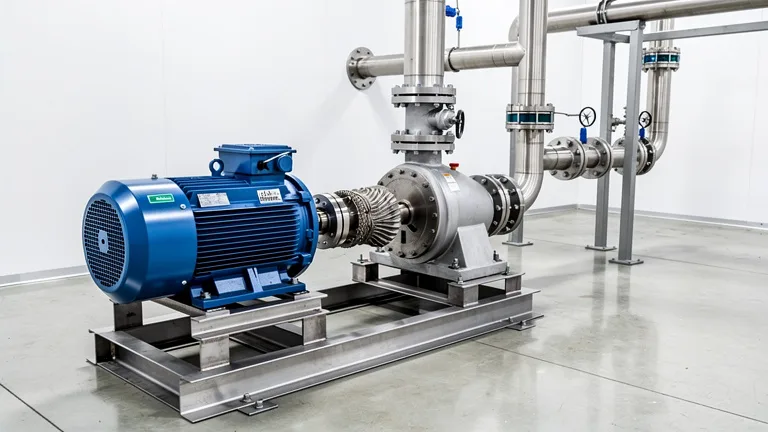
Pompes, ventilateurs et compresseurs
Les pompes et ventilateurs représentent un grand volume d’applications industrielles et tertiaires. Quand la vitesse fixe suffit, le moteur asynchrone reste une solution fiable, économique et facile à remplacer. Sa robustesse répond bien aux besoins standards.
Quand le débit varie souvent, le variateur devient très utile. Sur une pompe centrifuge ou un ventilateur, réduire la vitesse réduit fortement la consommation. Dans ce contexte, un moteur synchrone à haut rendement associé à un variateur offre un gain énergétique notable, surtout sur les installations qui fonctionnent longtemps.
Convoyeurs, broyeurs et machines à couple élevé
Les convoyeurs, broyeurs et mélangeurs demandent un couple disponible, une bonne tenue aux surcharges et une maintenance simple. Le moteur asynchrone est souvent retenu pour ces usages, car il accepte bien les environnements sévères et les contraintes mécaniques.
Formationcomment fonctionne le nouveau lecteur sans fil de bnp paribas ?Le moteur synchrone convient lorsque le mouvement doit rester très régulier ou lorsque la machine exige un contrôle précis du couple. Il demande alors une chaîne de commande cohérente : variateur, protections, paramétrage et supervision.
Machines-outils, robotique et positionnement
Pour la robotique, les axes de machines, les servomécanismes et les applications de positionnement, le moteur synchrone prend souvent l’avantage. Il fournit une vitesse précise, une réponse dynamique rapide et une bonne densité de couple. Les servomoteurs synchrones sont courants dans ces domaines.
Le moteur asynchrone reste utile pour des broches ou entraînements moins exigeants, notamment quand le coût et la robustesse priment sur la précision de position.
Groupes électrogènes, alternateurs et production d’énergie
En production électrique, la machine synchrone occupe une place centrale. Un alternateur synchrone produit une tension à une fréquence liée à sa vitesse de rotation. Cette caractéristique répond aux exigences des réseaux électriques et des groupes électrogènes.
Les machines asynchrones existent aussi en génératrice, mais elles demandent des conditions spécifiques d’excitation et de raccordement. Pour un besoin de production autonome et stable, la technologie synchrone est souvent plus adaptée.
Avantages et limites du moteur synchrone
Le moteur synchrone se distingue par sa vitesse stable, son bon rendement et sa capacité à fournir un pilotage précis. Il est apprécié dans les applications à haute performance, les systèmes compacts et les installations où l’énergie représente une part significative du coût d’exploitation.
- Vitesse précise : le rotor suit le champ magnétique sans glissement en régime établi.
- Rendement élevé : les pertes peuvent être réduites, notamment avec des aimants permanents.
- Bon facteur de puissance : certaines versions améliorent la qualité électrique de l’installation.
- Compacité : la densité de puissance est souvent favorable.
- Pilotage fin : idéal pour les applications dynamiques avec variateur.
Ses limites concernent surtout le coût initial, la complexité de mise en œuvre et la dépendance au système de contrôle. Les versions à aimants permanents posent aussi des questions de coût matière, de disponibilité et de comportement en température. Les versions à excitation séparée exigent une surveillance plus poussée.
Avantages et limites du moteur asynchrone
Le moteur asynchrone est l’un des moteurs les plus utilisés dans l’industrie. Sa force vient de sa simplicité. Un stator, un rotor robuste, peu de pièces sensibles et une disponibilité large sur le marché. Il répond à de nombreux besoins sans architecture complexe.
- Prix compétitif : l’achat et le remplacement restent souvent simples.
- Robustesse : la cage d’écureuil supporte bien les environnements industriels.
- Maintenance maîtrisée : les techniciens connaissent largement cette technologie.
- Démarrage simple : selon la puissance, un démarrage direct, étoile-triangle ou progressif est possible.
- Grande disponibilité : les références standard sont faciles à trouver.
Ses limites viennent du glissement, des pertes rotor et d’une précision de vitesse plus faible sans variateur. Sur les installations à forte durée de fonctionnement, son coût énergétique doit être calculé sérieusement. Un moteur asynchrone ancien ou mal dimensionné consomme plus que nécessaire et chauffe davantage.
Critères de dimensionnement à vérifier avant de choisir
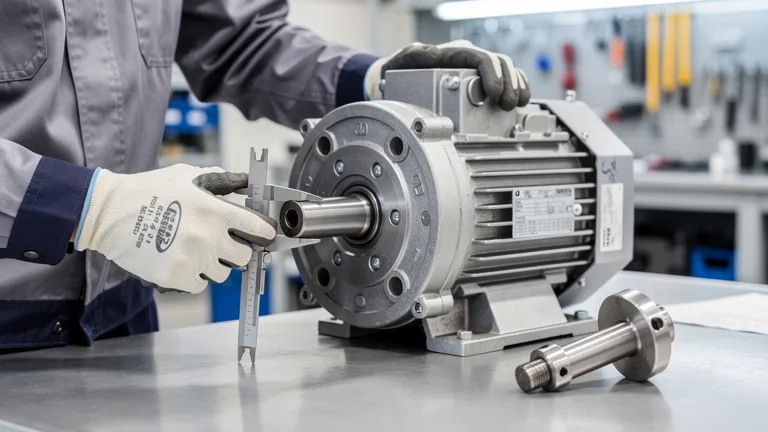
Un bon choix moteur synchrone asynchrone ne repose pas uniquement sur le type de moteur. Le dimensionnement évite les surconsommations, les échauffements, les déclenchements intempestifs et les défaillances prématurées. Un moteur trop puissant coûte plus cher et fonctionne parfois à rendement médiocre. Un moteur sous-dimensionné chauffe et vieillit vite.
Les critères à examiner sont concrets :
- Puissance utile : puissance mécanique réellement demandée par la machine.
- Couple de démarrage : effort nécessaire pour lancer la charge.
- Profil de charge : charge constante, variable, cyclique ou avec à-coups.
- Durée de fonctionnement : quelques heures par semaine ou fonctionnement continu.
- Vitesse demandée : fixe, réglable, précise ou simplement approximative.
- Environnement : poussière, humidité, température, vibrations, atmosphère corrosive.
- Alimentation disponible : réseau, variateur, contraintes de courant d’appel.
- Maintenance locale : compétences, pièces, accès, temps d’arrêt acceptable.
La plaque signalétique donne des informations utiles : tension, courant, puissance, fréquence, vitesse, rendement, facteur de puissance, classe d’isolation, indice de protection et service. Ces données doivent être reliées à la réalité de la machine, pas seulement au moteur remplacé.
Erreurs courantes lors du choix entre moteur synchrone et asynchrone
Comparer uniquement le prix d’achat
Le prix d’achat est visible immédiatement, alors que la consommation se répartit sur plusieurs années. Pour un moteur qui tourne longtemps, l’énergie domine souvent le coût global. Un modèle plus coûteux mais plus efficient devient rentable si le temps de fonctionnement est élevé et si le prix de l’électricité augmente.
Oublier le régime réel de charge
Un moteur fonctionne rarement en permanence à sa puissance nominale. Beaucoup de machines alternent phases légères, pointes de charge et arrêts. Le rendement à charge partielle, le comportement thermique et le pilotage par variateur influencent alors le résultat réel.
Confondre vitesse stable et vitesse contrôlée
Un moteur synchrone offre une vitesse liée au champ magnétique. Mais pour modifier cette vitesse, il faut agir sur la fréquence. Un moteur asynchrone avec variateur donne aussi une vitesse contrôlée, même si son principe comporte du glissement. La précision attendue doit donc être définie avant le choix.
Négliger l’environnement électrique
Démarrages directs, courants d’appel, harmoniques, facteur de puissance et protections influencent la fiabilité. Un moteur performant mal intégré crée des déclenchements, des échauffements ou des perturbations. Le moteur, le variateur, les câbles et les protections forment un ensemble.
Repères rapides pour trancher entre moteur synchrone et asynchrone
Le moteur asynchrone convient souvent aux applications standards, robustes et économiques : pompe simple, ventilateur fixe, convoyeur classique, compresseur courant, machine agricole ou entraînement industriel peu sensible à la précision de vitesse. Il offre une solution fiable, disponible et facile à maintenir.
Le moteur synchrone devient pertinent quand la vitesse doit rester précise, quand le rendement énergétique pèse lourd, quand l’application exige un contrôle dynamique ou quand la compacité compte. Il s’intègre bien aux architectures avec variateur, automatisme et supervision énergétique.
Pour décider, une méthode simple consiste à classer les priorités dans cet ordre : vitesse nécessaire, rendement attendu, budget global, maintenance disponible et contraintes d’usage. Si la précision et l’efficacité dominent, le synchrone prend l’avantage. Si la simplicité, le coût initial et la robustesse dominent, l’asynchrone reste un choix solide.
Le bon moteur n’est pas celui qui paraît le plus avancé sur le papier. C’est celui qui fournit le couple demandé, à la bonne vitesse, avec le bon rendement et un niveau de maintenance compatible avec le site.
